
用 AI 做东西,最危险的一句话是“感觉不对”。AI 执行力极强,你给它一句感觉,它会立刻挑一个方向改下去,而且改得很坚决。方向错了,它会坚决地把东西改坏。
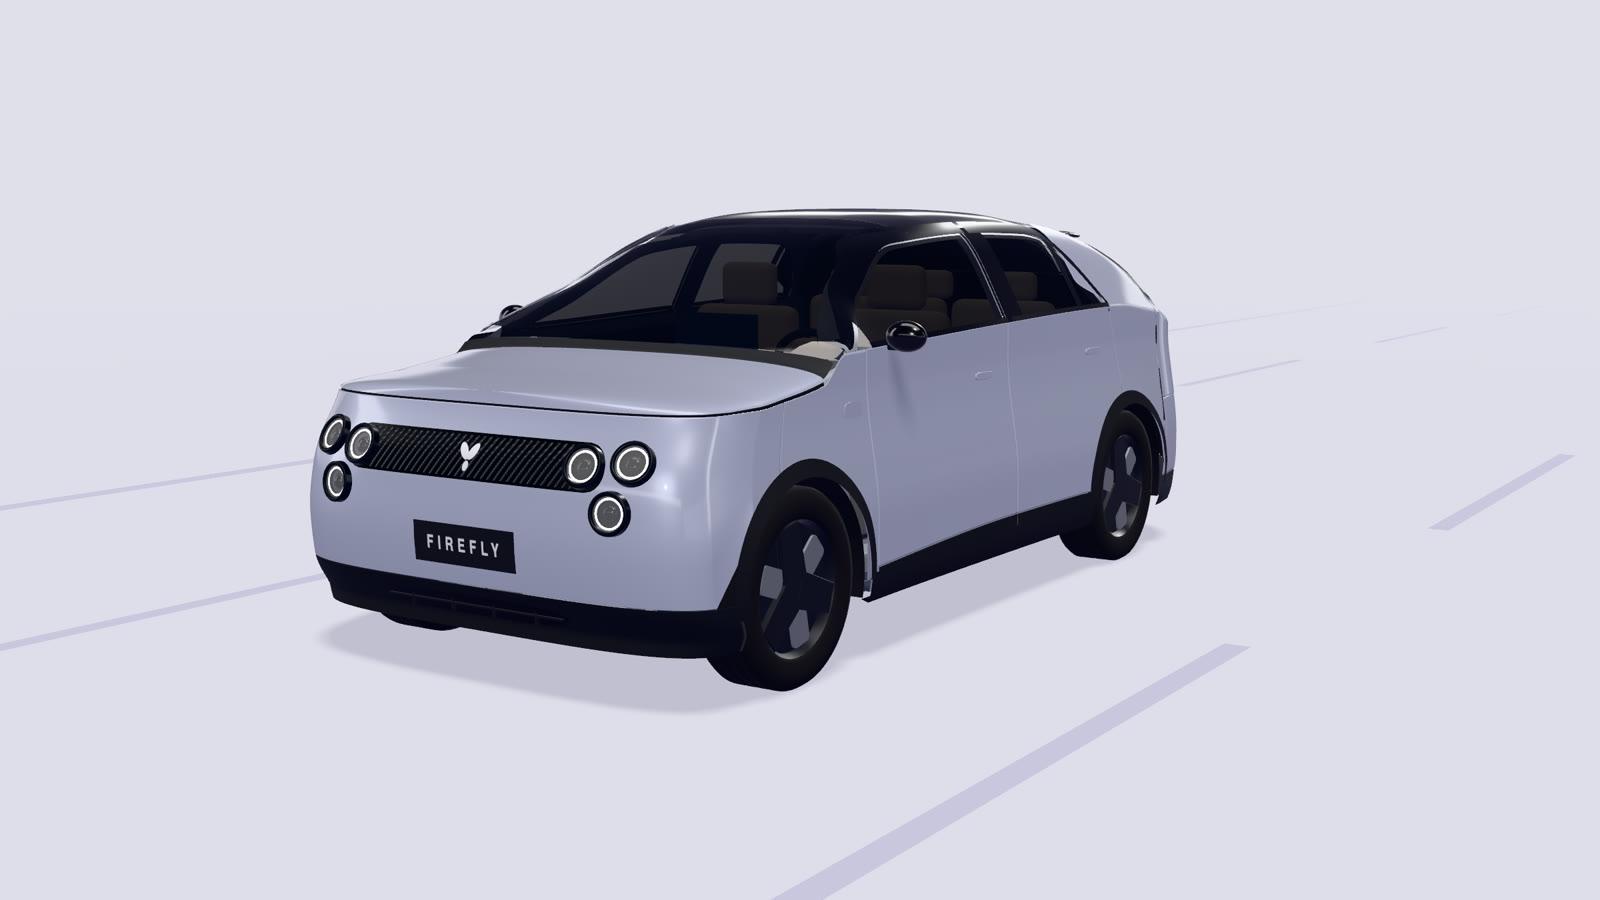
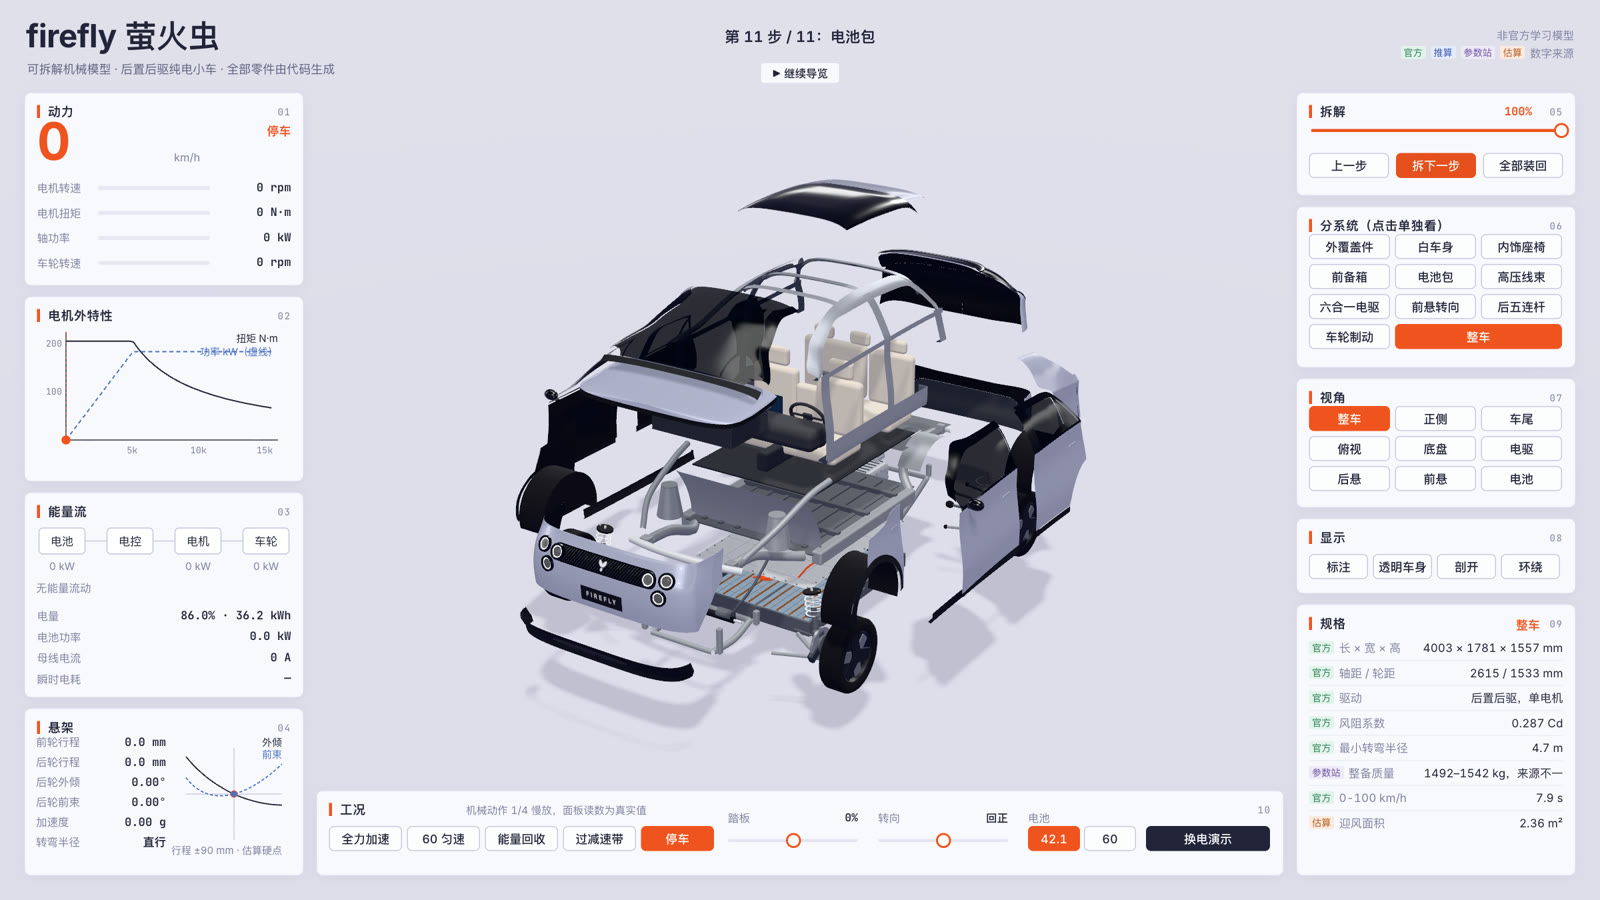
这次我让 Claude Code 配合一个开源的 teardown 技能,把蔚来萤火虫做成了一个全部由代码生成、能 11 步拆开的 3D 网页,外加一条 54 秒的光追视频。前后修形约 48 轮。上一篇我用一句话各讲了四个坑,这一篇把原因链条、改法和教训全部摊开。
一、先交代一下做了什么
11 月 7 日,我在 X 上看到有人分享 teardown 技能,开源、MIT 协议,装上之后当天就提了需求:“我想做一个萤火虫这个车的拆解。”
当晚第一版就出来了。我的反馈很直接:像拼装的玩具,一点都不真实,车尾不像。
接下来就是对着官方照片一轮一轮修形。11 月 9 日光追成片定稿,11 月 10 日网页修形收尾,上线到入行之路「入行实验室 · 实践专区」。网页可以拖动、11 步拆开,可以点“全力加速”“能量回收”“换电”,面板上的车速、电机转速、电池功率和车轮转动,都由同一套运动模型驱动。
整个过程我没写代码,我做的事情是看、比、说哪里不对、决定下一步。下面这些坑,都是在这个角色里踩到的。
二、外形:每一处“不像”背后都有一个具体原因
1. 像拼装玩具
第一版的问题很典型:几何体是程序化生成的,零件之间缝隙太宽,材质太平。改法是收紧缝隙、加卷边,做出冲压件的结构感,补上真实灯具的细节;视频部分直接换成光追。
这里要说一句实话:程序化建模有上限。再往上走,就得用授权的真实车模。这次我没有用真实车模,全部是代码生成的。
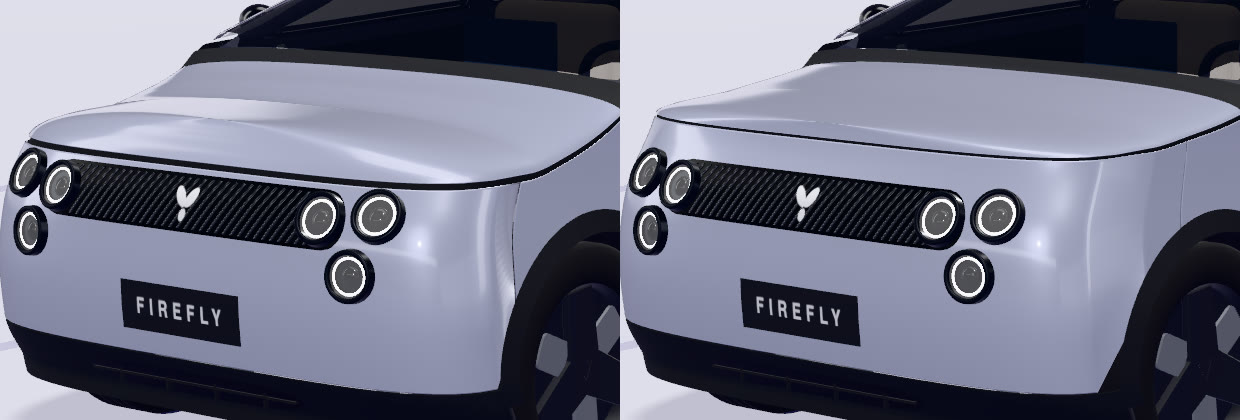
2. 机盖中间凹下去一块
看上去像机盖被按了一下。原因在机盖中线的高度曲线:前段平,后段突然变陡,中间就显出一个凹。改成从车头到风挡匀速升高,凹就没了。
3. 车头正中间一道折痕
这道折痕刚好在左右对称的位置。查下来有两层原因:对称面上的法线只按一侧算了,光照到这里就断开;另外中线上还留了 0.8 毫米的缝和 6 毫米的边墙。改法是对称面法线归正、中线不建边墙、把缝补上。
4. 机盖分缝里一条亮线
缝里透出的是白车身钢板,在车漆中间亮成一条线。在缝下加一层深色内衬,再把卷边收小,亮线消失。
5. 越改越扁,“像被人撞过”
这是整个项目里我印象最深的一坑。
我说车头扁,AI 的理解是“把机盖分缝往下压”,结果车头更扁了。我再说扁,它再往下压。
后来停下来实测才找到原因:分缝压在大灯顶上,大约 0.87 米,机盖从灯上方就开始往下卷,前脸显得又矮又塌。按照片实测,把分缝抬到灯顶上方约 7 厘米,也就是 0.94 米,让前脸几乎垂直地立到分缝,车头一下子就“站”起来了。
“扁了”其实包含好几种可能:高度低了、曲线卷早了、前脸斜了。AI 会挑其中一个方向执行,再认真地把错误放大。
教训只有一句:一句“扁了”要先量,不要凭感觉往一个方向推。人给的是感受,AI 需要的是一个能量出来的数。
6. 翼子板接缝出折痕
接缝刚好放在曲率最大的位置,一接就是一道折。挪到曲面平缓的地方,折痕消失。
7. 后轮拱后面空了一块
左后、右后都空。原因有两个叠在一起:后翼子板下沿一律停在 0.7 米,而轮拱后半段只有 0.35 到 0.6 米高,中间自然漏了;保险杠只做到车尾圆角,没有接到轮拱,于是露出了里面的钢结构。
这一处是靠射线检测找到透光位置才定位清楚的。改法是让翼子板顺着拱沿往下包,保险杠延伸到轮拱后沿。
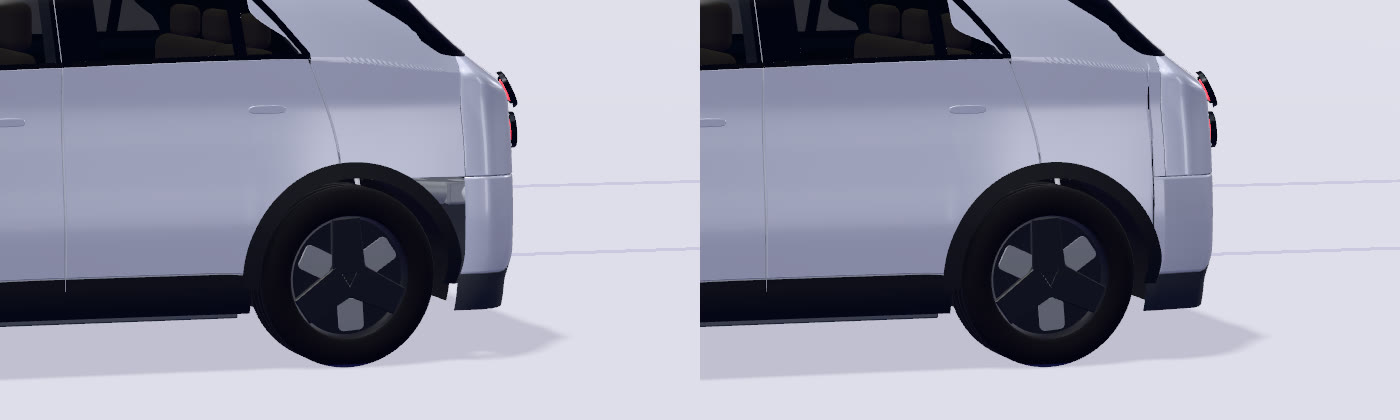
8. 后拱里一块灰
后拱里还出现过一块灰。射线一查,是白车身 C 柱的一条结构往下伸到了 0.46 米,从轮拱里露出来。改成从 0.8 米起,灰块消失。
9. 大灯不像
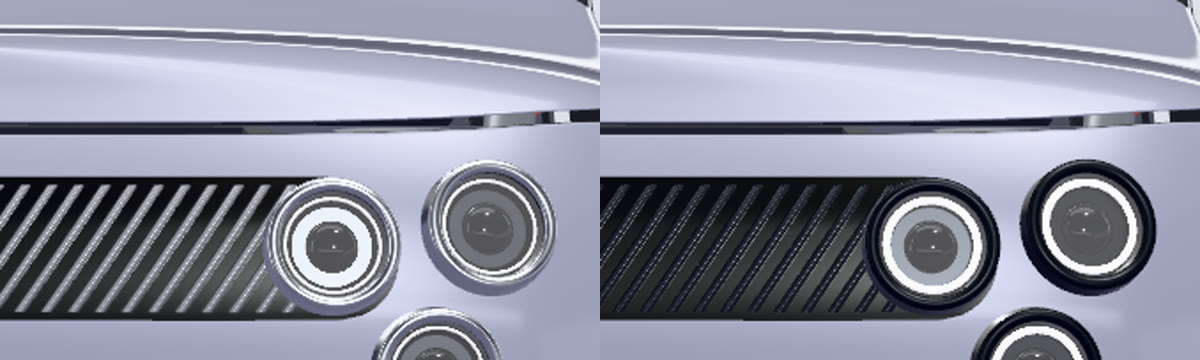
灯圈做成了镀铬亮银,灯腔偏灰,格栅斜纹太亮。对着官网近景逐项改:深色灯圈、粗白光环、近黑的灯腔、深灰的斜纹。大灯是一辆车的“眼睛”,这几处颜色一改,整张脸的气质就对了。
三、动画:地面一动不动
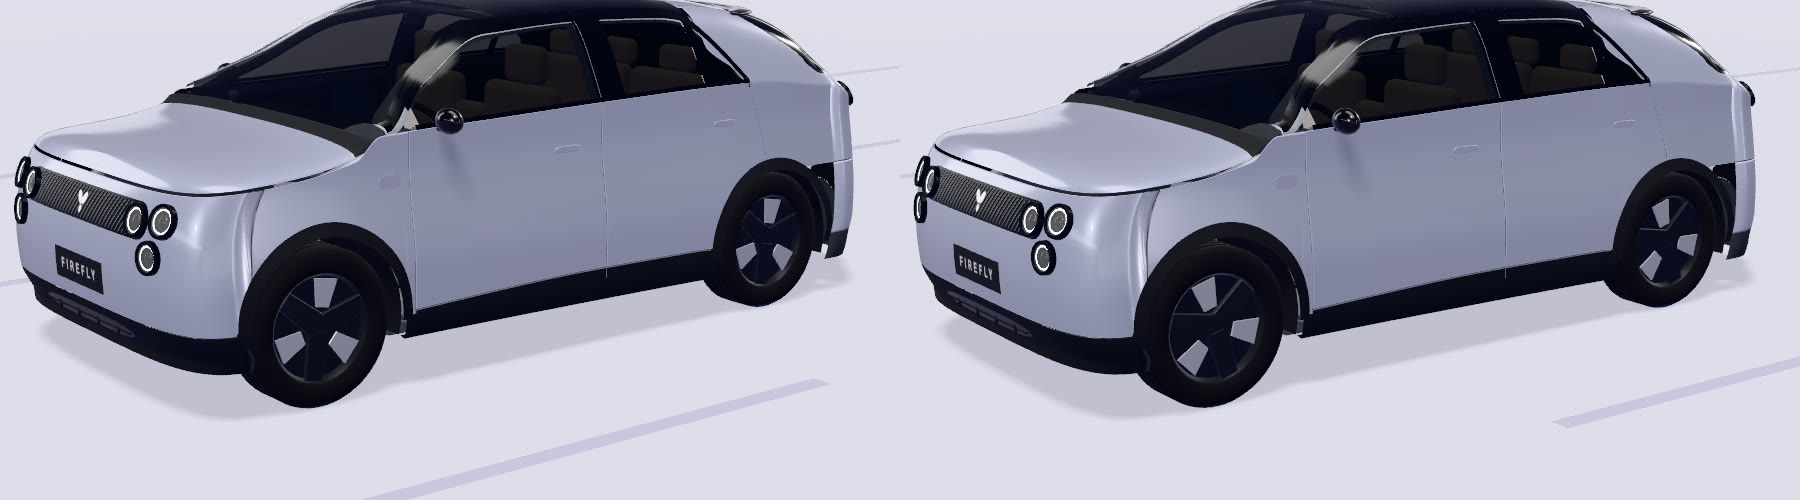
点“全力加速”,车轮在转,地面却纹丝不动。
原因在慢放倍率。为了让人看清机械动作,所有动作都按 1/16 慢放,连行驶距离也一起慢放了。算下来 100 km/h 时,地面每秒只走 1.7 米,肉眼看就是没动。
这类问题很容易被误诊成“动画不够猛”,要是只把某个部件调快,反而会把部件之间的关系弄乱。
改成 1/4 慢放,并且让车轮、地面、减速带共用同一个行驶距离。这样轮子转多少,地面就走多少,不会打滑。这也呼应了一开始的设计:所有会动的东西和面板数字都从同一套运动模型里出来,数字和画面才能对上。
四、渲染与工具:环境里的暗坑
无头浏览器拿不到 WebGL。 在 macOS 上截图、录像都超时。加一个启动参数让它走 Metal 就解决了。要注意这是本机改动,技能更新时可能被覆盖。
光追库的几个毛病:
- 多材质网格会材质错位,按材质组拆开;
- 清漆被渲成黑色,去掉清漆、降低粗糙度;
- 不支持实例化网格,合并成普通网格;
- 着色器是异步编译的,要等编译完再开始计采样,否则前面的样本白算。
性能上,M4 上大约 0.15 秒一个采样,每像素 16 到 20 次采样,再配引导降噪,画面可用。视频是逐帧路径追踪、可以断点续渲,再统一降噪。
本机 ffmpeg 没有字幕绘制功能。 竖版字幕改用浏览器渲染成透明图层,再叠加上去。
五、发布上线:最后一公里的坑一点不少
版权。 最开始的对比图放了蔚来官网照片,放在公开页和社媒上有风险。全部换成自有模型截图和修改前后对比,并标注“个人学习模型,非官方”。
本地构建卡住。 网站本地完整构建卡在站点地图这一步,它要连测试用的占位数据库,本机网络超时。这和我的改动无关,以 CI 结果为准。
合并和部署。 仓库不允许自动合并,要等 CI 全过再手动合并。合并后生产部署有几分钟延迟,这期间新页面返回 404。别误判为失败,等几分钟再看。
只看状态码不够。 判断页面是否上线,要看正常请求返回的 200。用带 Range 的请求检查拿到的 206,说明不了页面存在。
竖版视频糊。 竖版是用横版成片加速 1.2 倍、裁成方形重排出来的,没有重新渲染。我这个抖音账号实测,竖版档位最高 720p,放进带黑边的竖版里,横版画面实际只剩约 720×405。后来改发横版,明显清楚很多。从那以后我把“文件看着清楚”和“平台实际播得清楚”分开验收:横版画面就发横版,为了迁就竖屏套一层黑边,代价最后是观众在承担。
六、能复用的方法
把这些坑压缩一下,下次做任何“要像某个真实东西”的项目,我会按这几条来:
- 先做成一台能拆的机器。 零件独立、按步骤拆;面板数字和动作由同一套运动模型驱动,数字才对得上。
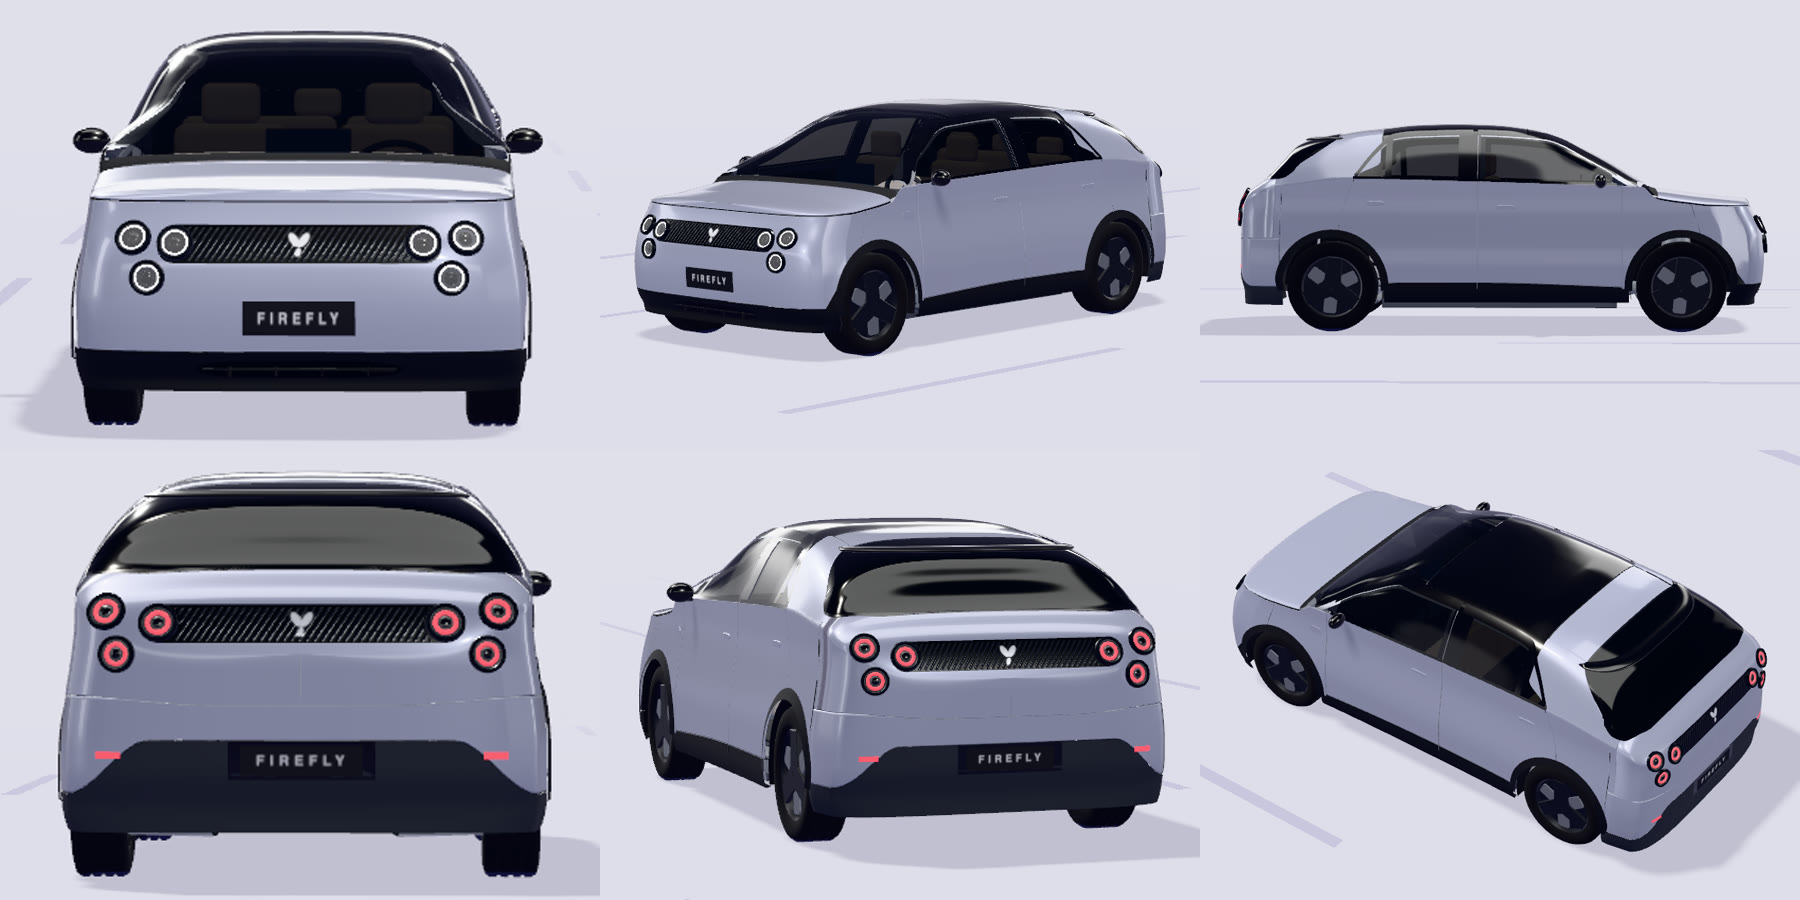
- 同机位对照。 把模型渲染到和官方照片同角度、同大小,左右并排。固定六个角度:正前、正后、正侧、俯视、前 45°、后 45°。
- 用已知尺寸当比例尺。 用官方长宽高和轴距换算照片像素,“看着不像”就变成了“差几厘米”。
- 先定位再动手。 画面上一块灰、一条亮线,先用射线检测查出是哪个零件,再改。
- 每次只改一处,改完六个角度全看。 防止修好一处又坏一处。
- 把主观反馈翻译成可量的数字。 “车头像被撞扁”,对应的是机盖分缝高度和机盖曲线。
- 交互网页和成片分开。 成片定稿后冻结一份代码,之后修网页不动视频。
- 视频和网页各有各的目标。 视频用路径追踪逐帧渲染、可断点续渲、再降噪;网页追求能拖能点。
还有几条协作上的约定,是这次之后我和 AI 之间定下来的:我对 3D 质感要求高,拿不到真实感的东西就先别给我看;每次交付前,先和实拍照片做全分辨率对比;我说了“视频不用改了”,成片代码就冻结;发布、推送、上线,每一步单独确认。
结尾
回头看这约 48 轮,最难缠的几处,都是“人给了一句感觉,AI 挑了一个方向”。真正让项目往前走的,是把感觉换成角度、尺寸和零件名。
所以我想抛一个问题给你:你用 AI 做东西时,最常卡在哪一句“说不清哪里不对”上?欢迎在评论区聊聊,你是怎么把它说清楚的。
能直接拖着玩、一步步拆的 3D 页面,在入行实验室 · 实践专区。
个人学习模型,非官方;外形依据公开官方图片,内部结构和部分参数为推算。内容由 AI 辅助生成。